


BOSM - Հորիզոնական հակադարձ հորատման և հորատման մեքենա
1. Սարքավորումների օգտագործումը.
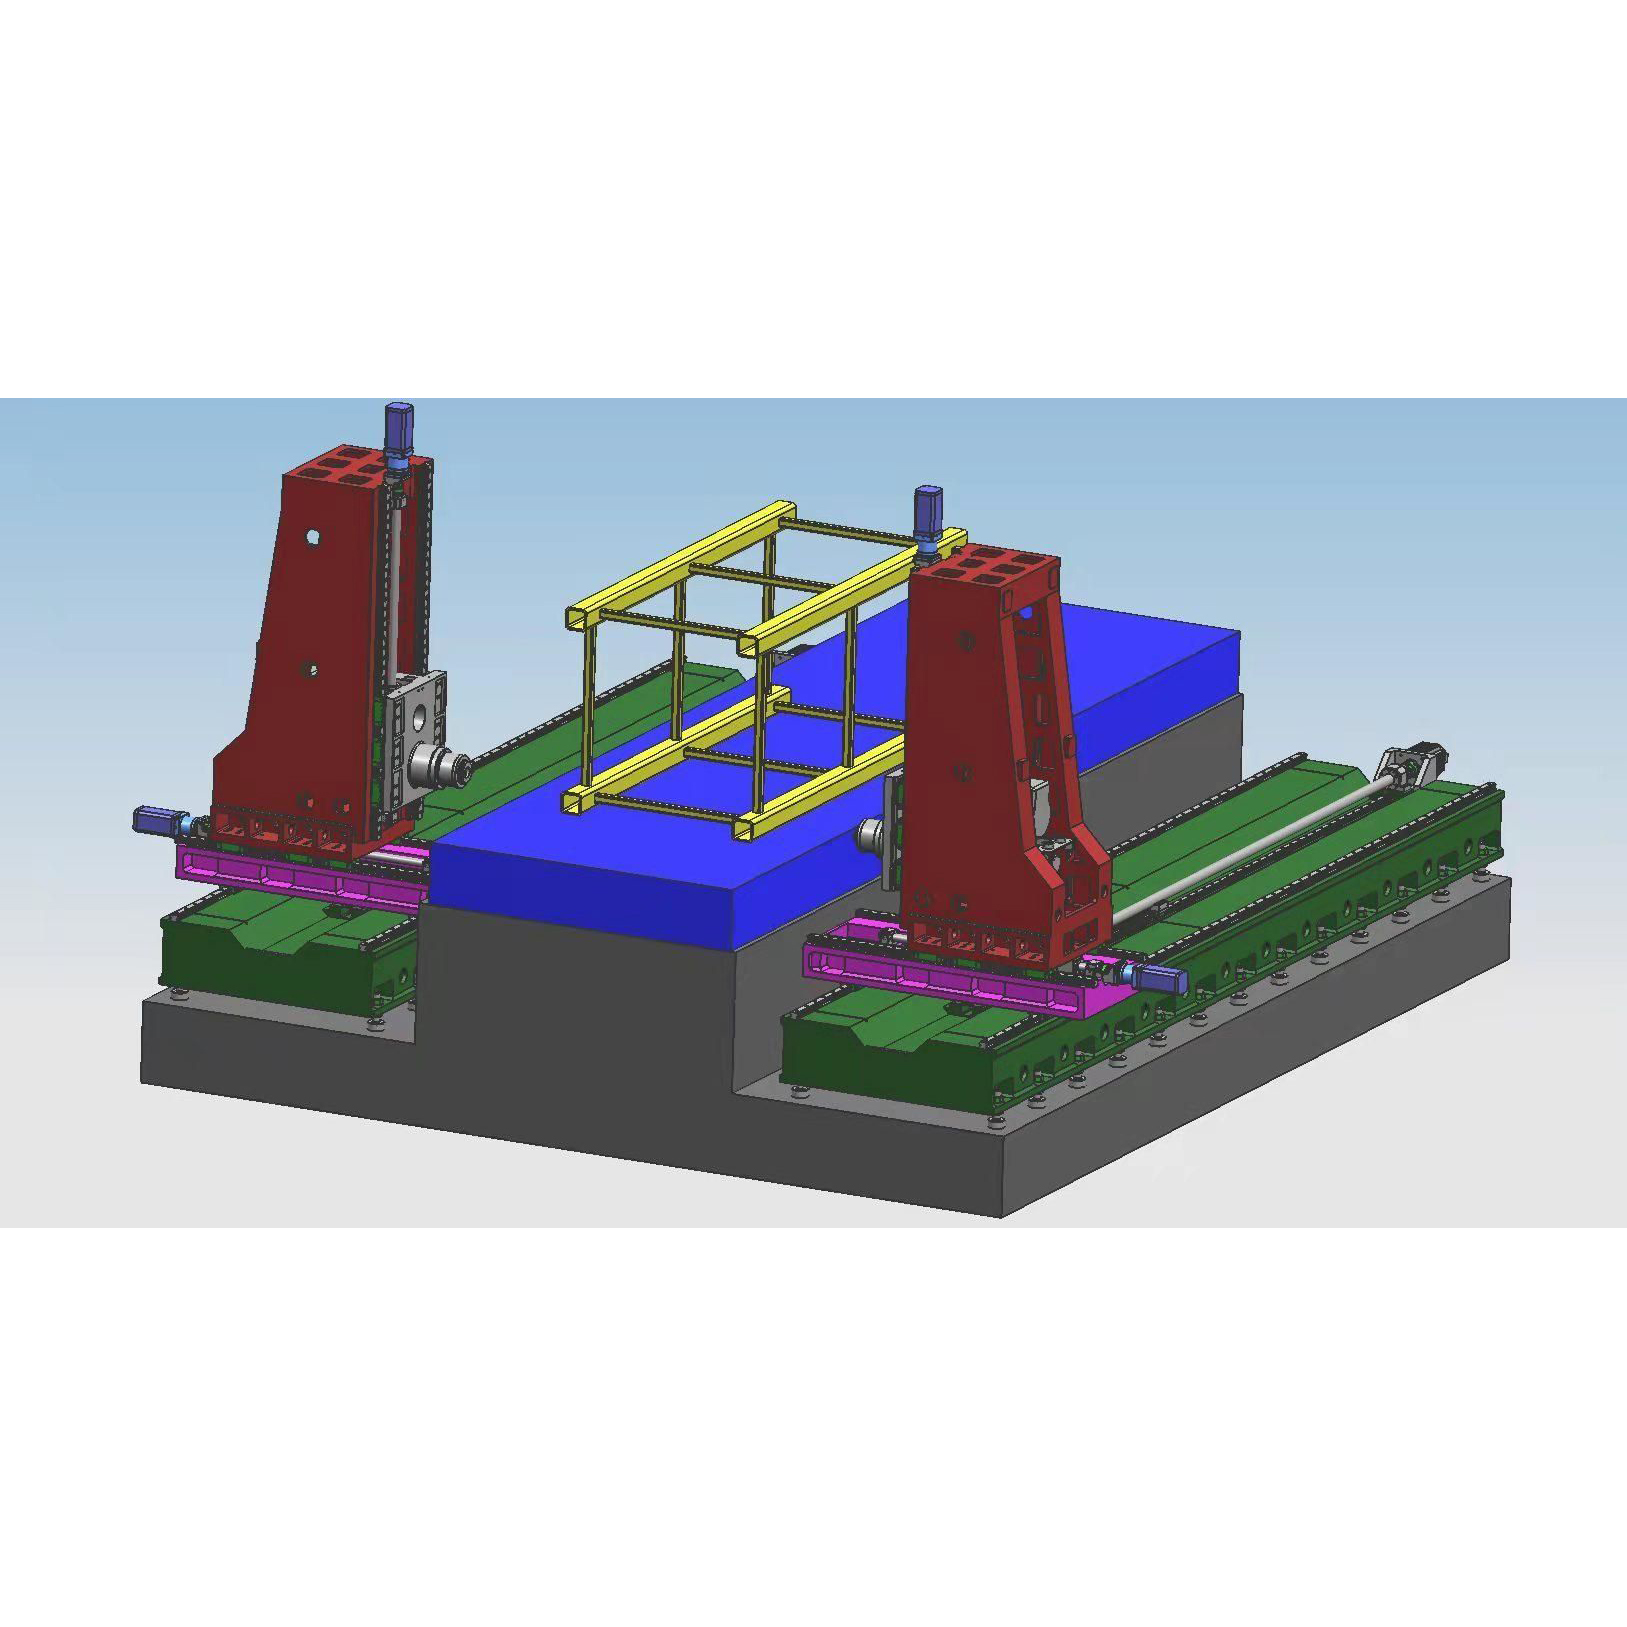
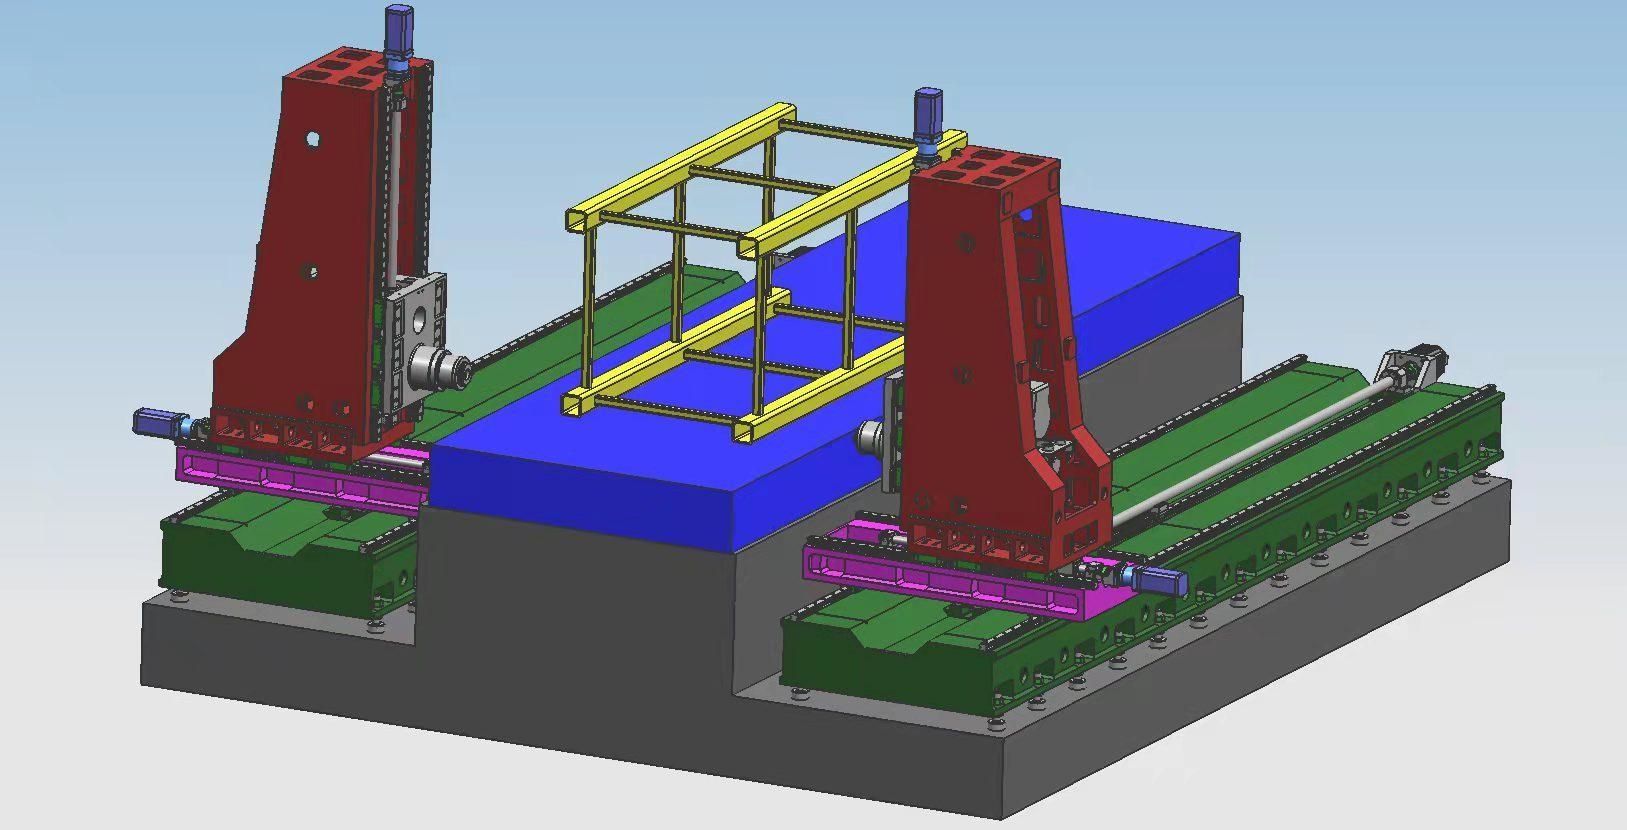
BOSM հորիզոնական հակահորատման և հորատման մեքենան հատուկ մեքենա է ձեր ընկերության համար՝ աշտարակային կռունկների գլխիկների մշակման համար: Մեքենան հագեցած է հորիզոնական հորատման և հորատման էլեկտրական գլխիկների 2 հավաքածուով, որոնք կարող են իրականացնել աշխատանքային մասերի հորատում, ֆրեզերացում և հորատում արդյունավետ հարվածի միջակայքում: Կտրումը և այլ մշակումները, սարքավորումների դիրքավորման արագությունը բարձր է, մշակման ճշգրտությունը՝ բարձր, և մշակման արդյունավետությունը՝ բարձր:
2. Սարքավորումների կառուցվածքի բնութագրերը.
2. 1. Հիմնական բաղադրիչներըՄեքենա
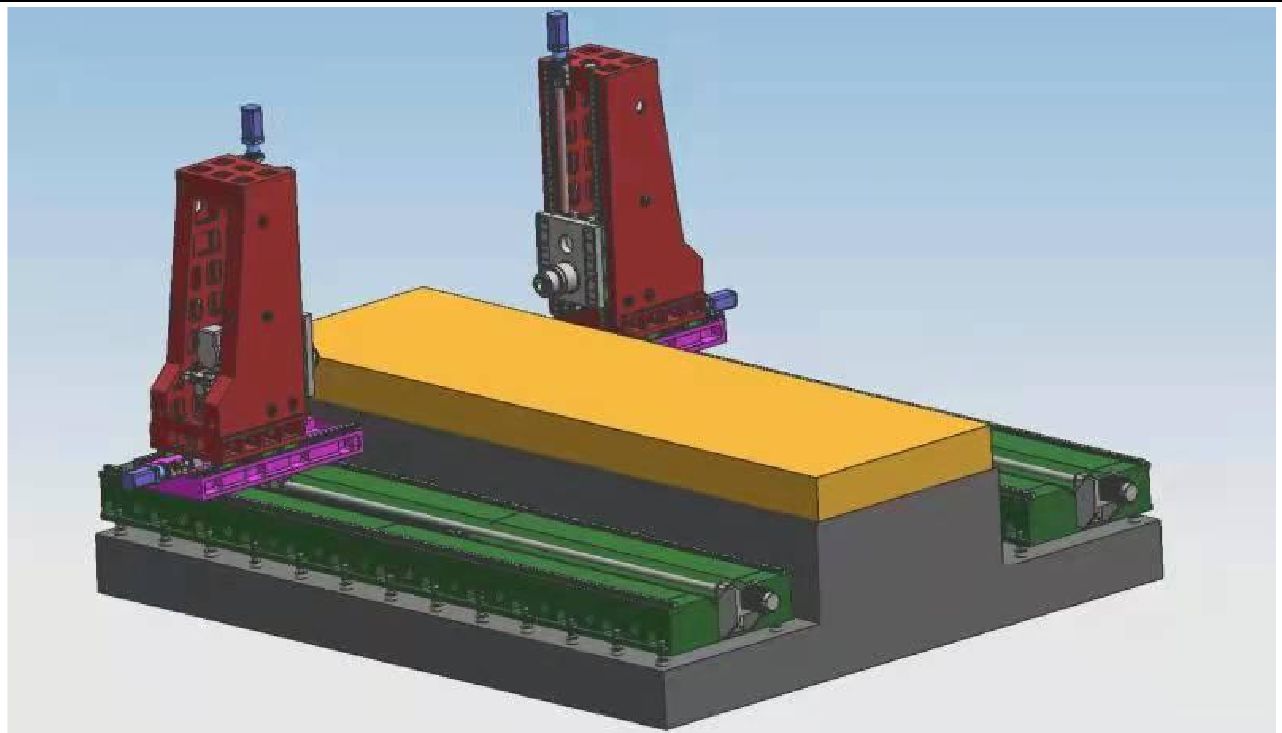
Մեքենայի հիմնական բաղադրիչներն են՝ մահճակալը, աշխատանքային սեղանը, ձախ և աջ սյուները, թամբերը, խոյերը և այլն, մեծ մասերը պատրաստված են խեժային ավազի ձուլվածքից, բարձրորակ մոխրագույն երկաթ 250 ձուլվածքից, թրծված են տաք ավազի փոսում → թրթռման ծերացում → տաք վառարանում թրթռման ծերացում → կոպիտ մշակում → թրթռման ծերացում → վառարանում թրթռման ծերացում → թրթռման ծերացում → վերջնական մշակում՝ մասերի բացասական լարվածությունը լիովին վերացնելու և մասերի աշխատանքը կայուն պահելու համար: Սարքավորման աշխատանքային սեղանը ֆիքսված է, և երկու կողմերում գտնվող շարժիչի գլխիկները կարող են շարժվել հիմքի առջևի և հետևի ուղղություններով. մեքենան ունի այնպիսի գործառույթներ, ինչպիսիք են հորատումը, հորատումը, խորացումը, թակելը և այլն: Գործիքի սառեցման մեթոդը ներքին սառեցումն է և արտաքին սառեցումը: Մեքենան պարունակում է 5 սնուցման առանցք, 2 կտրող շարժիչի գլխիկ, որոնք կարող են միաժամանակ համաժամեցվել 5 առանցքների հետ կամ կարող են լինել միակողմանի: Մեքենայի և շարժիչի գլխիկի առանցքային ուղղությունը ներկայացված է ստորև նկարում:
2. 2 Առանցքային փոխանցման սնուցման մասի հիմնական կառուցվածքը
2.2.1 X առանցք. Հզորության գլխիկը կողքից պտտվում է հիմքի ուղեցույցի երկայնքով:
X1 առանցքի շարժիչ. AC սերվո շարժիչը և բարձր ճշգրտության մոլորակային ռեդուկտորը օգտագործվում են հզորության գլուխը գնդիկավոր պտուտակային շարժիչով շարժիչով շարժիչելու համար՝ X առանցքի գծային շարժումն իրականացնելու համար:
X2-առանցքային փոխանցում. AC սերվոշարժիչը և բարձր ճշգրտության մոլորակային ռեդուկտորը օգտագործվում են հզորության գլխիկը գնդիկավոր պտուտակային փոխանցման միջոցով վարելու համար՝ X-առանցքային գծային շարժումն իրականացնելու համար:
Ուղղորդող ռելսի ձև. Լայնացված հիմքի վրա սալիկապատված են երկու բարձր ամրության ճշգրիտ գծային ուղղորդող ռելսեր։
2.2 Y1 առանցք. Էլեկտրաէներգիայի գլխիկը փոխադարձաբար շարժվում է վերև և ներքև սյան վրա։
Y1 առանցքի շարժիչ. Օգտագործեք AC սերվոշարժիչ՝ գնդիկավոր պտուտակի միջով շարժելու համար՝ Y1 առանցքի գծային շարժումն իրականացնելու համար: Ուղղորդող ռելսի ձև. 45 տիպի գծային ուղղորդող ռելսերի 4 հատ:
2.2.3 Y2 առանցք. Էլեկտրաէներգիայի գլխիկը փոխադարձաբար շարժվում է վեր ու վար սյան վրա։
Y2-առանցքի փոխանցում. AC սերվո շարժիչը օգտագործվում է գնդիկավոր պտուտակով վարելու համար՝ Y1-առանցքի գծային շարժումն իրականացնելու համար:
Ուղղորդող ռելսի ձև՝ 45 տիպի գծային ուղղորդող ռելսերի 4 հատ։
2.2.4 Z1 առանցք. Հզոր գլխիկը հետ ու առաջ է շարժվում թամբի վրա։
Z1 առանցքի փոխանցման տուփ. AC սերվոշարժիչը և բարձր ճշգրտության մոլորակային ռեդուկտորը օգտագործվում են գնդիկավոր պտուտակի միջոցով շարժումը կառավարելու համար՝ Z1 առանցքի գծային շարժումն իրականացնելու համար:
2.2.5 Z2 առանցք. Հզոր գլխիկը հետ ու առաջ է շարժվում թամբի վրա։
Z2-առանցքային փոխանցում. AC սերվոշարժիչը և բարձր ճշգրտության մոլորակային ռեդուկտորը օգտագործվում են շարժումը գնդիկավոր պտուտակի միջոցով վարելու համար՝ Z2-առանցքային գծային շարժումն իրականացնելու համար:
2.3. Չիպի հեռացում և սառեցում
Աշխատանքային սեղանի տակ երկու կողմերում տեղադրված են հարթ շղթայական չիպային փոխադրիչներ, և երկաթե չիպսերը կարող են վերջում լցվել չիպային փոխադրիչի մեջ՝ քաղաքակիրթ արտադրություն իրականացնելու համար: Չիպային փոխադրիչի սառեցնող հեղուկի բաքում կա սառեցման պոմպ, որը կարող է օգտագործվել գործիքի ներքին և արտաքին սառեցման համար՝ գործիքի աշխատանքը և ծառայության ժամկետը ապահովելու համար, իսկ սառեցնող հեղուկը կարող է վերամշակվել:
3Լիարժեք թվային թվային կառավարման համակարգ։
3.1. Չիպի կոտրման ֆունկցիայի շնորհիվ, չիպի կոտրման ժամանակը և չիպի կոտրման ցիկլը կարող են սահմանվել մարդ-մեքենա ինտերֆեյսի միջոցով:
3.2. Գործիքի բարձրացման գործառույթի շնորհիվ գործիքի բարձրացման հեռավորությունը կարող է կարգավորվել մարդ-մեքենա ինտերֆեյսի միջոցով: Երբ հեռավորությունը հասնի, գործիքը արագ կբարձրացվի, այնուհետև չիպսերը կնետվեն, ապա արագ կտեղափոխվեն հորատման մակերես և ավտոմատ կերպով կվերածվեն աշխատանքայինի:
3.2. Կենտրոնացված կառավարման վահանակը և ձեռքի սարքը օգտագործում են թվային կառավարման համակարգ և հագեցած են USB ինտերֆեյսով և LCD հեղուկ բյուրեղային էկրանով: Ծրագրավորումը, պահպանումը, ցուցադրումը և հաղորդակցությունը հեշտացնելու համար կառավարման ինտերֆեյսն ունի այնպիսի գործառույթներ, ինչպիսիք են մարդ-մեքենա երկխոսությունը, սխալների փոխհատուցումը և ավտոմատ ազդանշանը:
3.2.. Սարքավորումն ունի մշակումից առաջ անցքի դիրքը նախադիտելու և վերստուգելու գործառույթ, և շահագործումը շատ հարմար է:
4Ավտոմատ յուղում
Մեքենայի ճշգրիտ գծային ուղեկցող ռելսերի զույգերը, ճշգրիտ գնդիկավոր պտուտակների զույգերը և այլ բարձր ճշգրտության շարժման զույգերը հագեցած են ավտոմատ յուղման համակարգերով: Ավտոմատ յուղող պոմպը արտանետում է ճնշման յուղ, և քանակական յուղող յուղի խցիկը մտնում է յուղի մեջ: Երբ յուղի խցիկը լցվում է յուղով և համակարգի ճնշումը բարձրանում է մինչև 1.4~1.75 ՄՊա, համակարգի ճնշման անջատիչը փակվում է, պոմպը կանգ է առնում, և բեռնաթափման փականը միաժամանակ դատարկվում է: Երբ յուղի ճնշումը ճանապարհին իջնում է 0.2 ՄՊա-ից ցածր, քանակական յուղողը սկսում է լցնել յուղման կետը և ավարտում է մեկ յուղի լցումը: Քանակական յուղողի կողմից մատակարարվող յուղի ճշգրիտ քանակի և համակարգի ճնշումը հայտնաբերելու ունակության շնորհիվ, յուղի մատակարարումը հուսալի է և ապահովում է, որ յուրաքանչյուր կինեմատիկ զույգի մակերեսին կա յուղային թաղանթ, որը նվազեցնում է շփումը և մաշվածությունը և կանխում է ներքին կառուցվածքի վնասումը գերտաքացման պատճառով՝ ապահովելով մեքենայի ճշգրտությունը և ծառայության ժամկետը:
5. Մեքենաօգտագործման միջավայր՝
Սնուցում՝ Եռաֆազ AC380V ± 10%, 50Hz ± 1 Շրջակա միջավայրի ջերմաստիճան՝ -10°~ 45°
6Ընդունման չափանիշներ՝
JB/T10051-1999 «Մետաղահատ մեքենաների հիդրավլիկ համակարգի ընդհանուր տեխնիկական բնութագրեր»
7Տեխնիկական պարամետրեր:
| Մոդել | 2050-5Z | |
| Մշակման առավելագույն չափը | Երկարություն × լայնություն × բարձրություն (մմ) | 5000×2000×1500 |
| աշխատանքային սեղանի չափսը | Երկարություն x Լայնություն (մմ) | 5000*2000 |
| Էլեկտրական գլխիկի բազայի ուղղության ճանապարհորդություն | Առաջ և ետ շարժում (մմ) | 5000 |
| Գլխի հզորությունը վեր ու վար | Խողովակի վերև և ներքև հարվածը (մմ) | 1500 |
|
Հորիզոնական խխունջային տիպի հորատման հզոր գլխիկ՝ հզոր գլխիկ՝ 1 2 | Քանակ (2 հատ) | 2 |
| Առանցքի կոնաձևություն | BT50 | |
| Հորատման տրամագիծը (մմ) | Φ2-Φ60 | |
| Հպման տրամագիծը (մմ) | M3-M30 | |
| Առանցքի արագությունը (պտ/րոպե) | 30~3000 | |
| Սերվոշարժիչի հզորությունը (կՎտ) | 22*2 | |
| Ձախ և աջ շարժում (մմ) | 600 | |
| Երկկողմանի դիրքավորման ճշգրտություն | 300մմ*300մմ | ±0.025 |
| Երկկողմանի կրկնվող դիրքավորման ճշգրտություն | 300մմ*300մմ | ±0.02 |
Ապրանքների կատեգորիաներ
-

VC շարքի բարձր կոշտության CNC մեքենայական կենտրոն...
-

HP շարքի հորիզոնական շարժվող սյունակային գծային ուղեցույց...
-

HT շարքի հորիզոնական շարժվող սյունակային գծային ուղեցույց...
-

VS շարքի չորս գծանի ծանր CNC մեքենայական մեքենա...
-

V շարքի CNC մեքենայական կենտրոն՝ բարձր կոշտությամբ
-

X շարքի կրկնակի սյունակով CNC մեքենայական կենտրոն
-

Հորիզոնական 5-առանցքանի CNC մեքենայական կենտրոն TKG1600
-

CNC ուղղահայաց խառատային և ֆրեզերային կոմպոզիտային կենտրոն...
-

Բարձր արագությամբ CNC մեքենայական կենտրոն GM շարք
-

Բարձր արագությամբ CNC ֆրեզավորում GT շարք
-

Երկակի լիսեռով CNC խառատահաստոց SK32
-

CNC ուղղահայաց մեքենայական կենտրոն RFTV510 անիվների համար...